IMU – Neigungssensoren

Die IMU Innovation: Spitzentechnologie, die sich Ihren Bedürfnissen anpasst – nicht umgekehrt.

Mit der Kombination aus technologischer Höchstleistung und maximaler Flexibilität setzt unsere neue Inertial Measurement Unit (IMU) neue Massstäbe. Dank eines hochentwickelten Algorithmus lässt sich die Lösung exakt auf die spezifischen Anforderungen Ihrer Applikation massschneidern.

Dynamische Kompensation und Vibrationsrobustheit

Klassische IMUs geraten bei Bewegung, Vibration und Schocks schnell an ihre Grenzen. Die IMU-Technologie von Contelec ist gezielt für solche Bedingungen entwickelt. Sie kompensiert dynamische Beschleunigungen und unterdrückt Vibrationsanteile direkt im Sensor. So liefert sie auch während der Fahrt und unter Dauervibration stabile und präzise Messwerte. Durch robuste Sensorik und anpassbare Algorithmen lässt sich die Lösung auf konkrete Anwendungen optimieren.

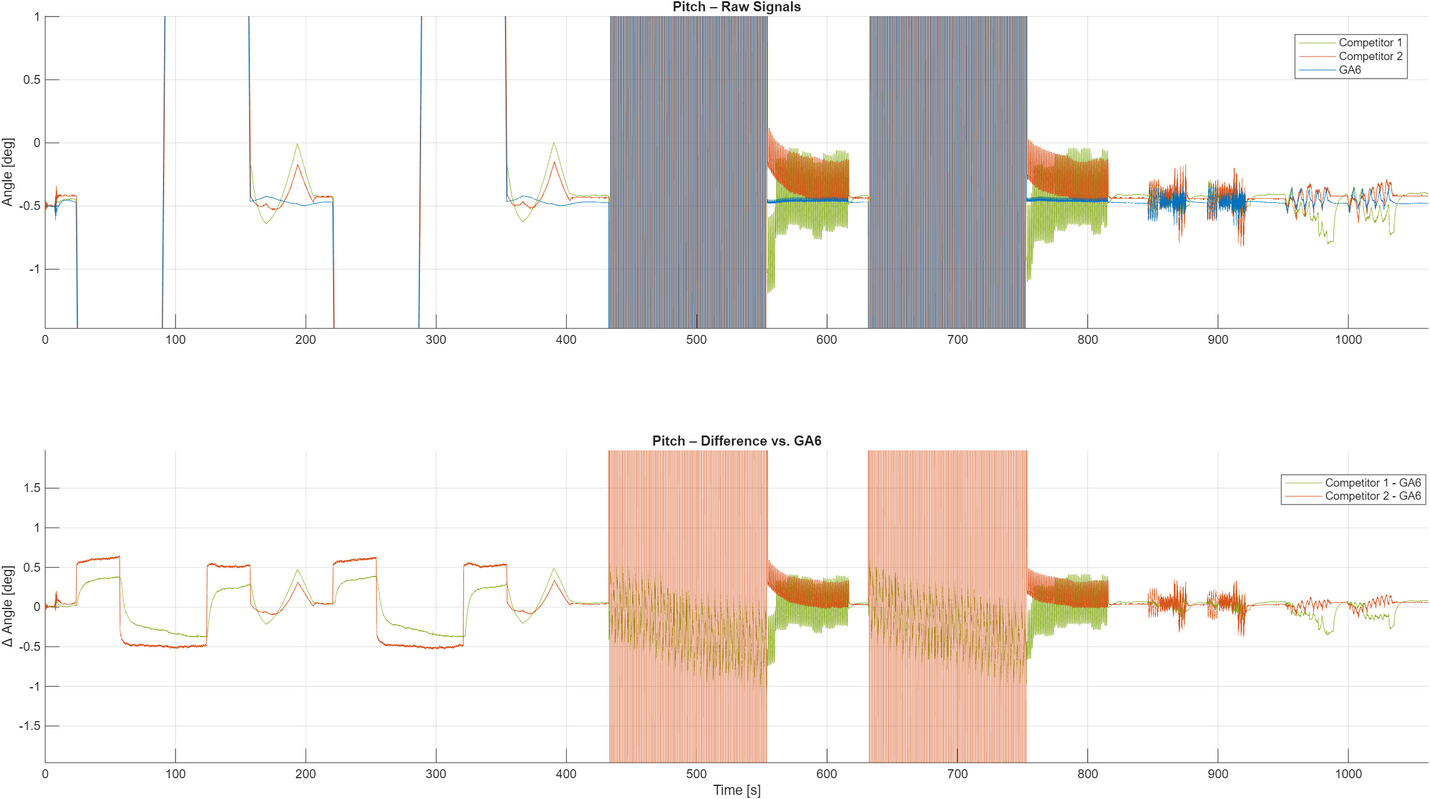
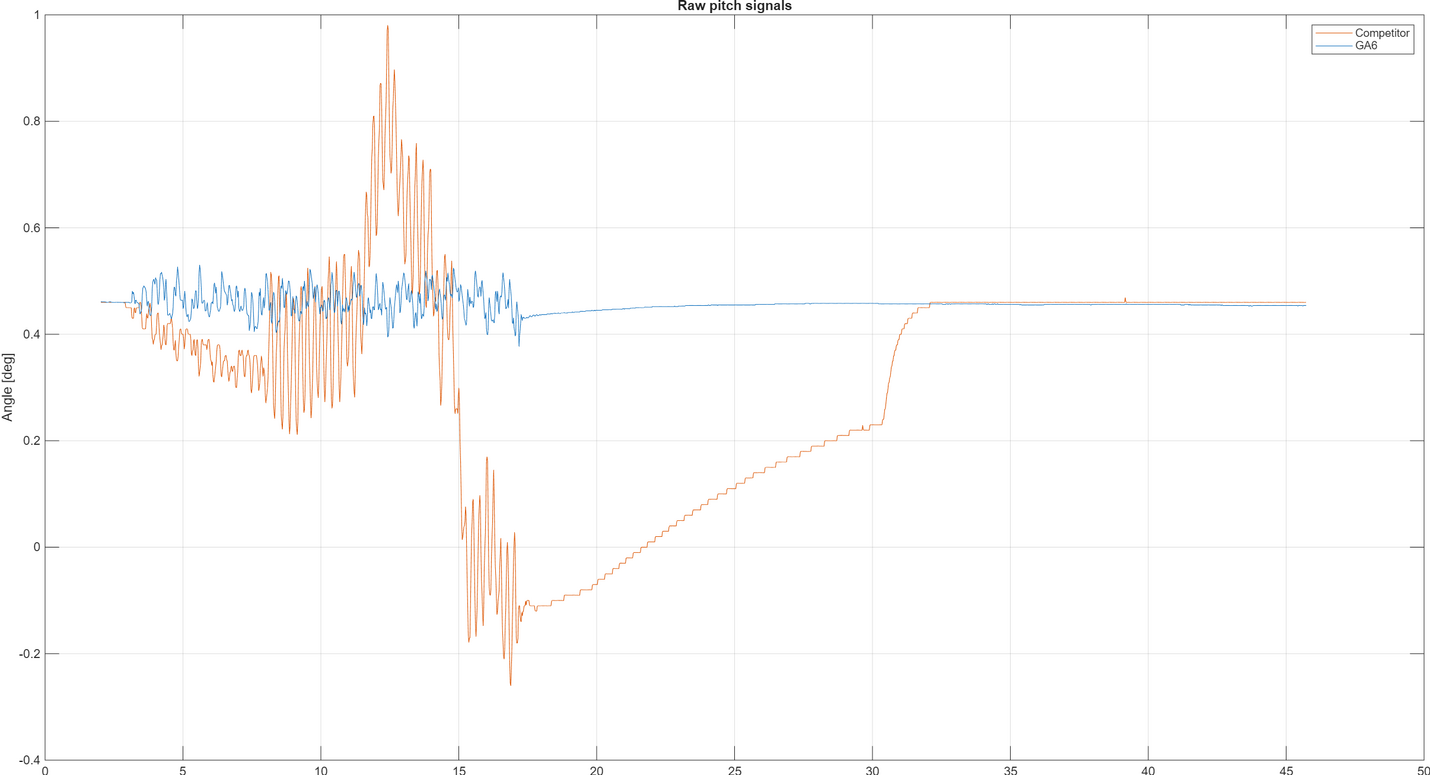
Die beiden Messungen unten zeigen das Verhalten einer GA6 56 im Vergleich mit einer Wettbewerbs-IMU.
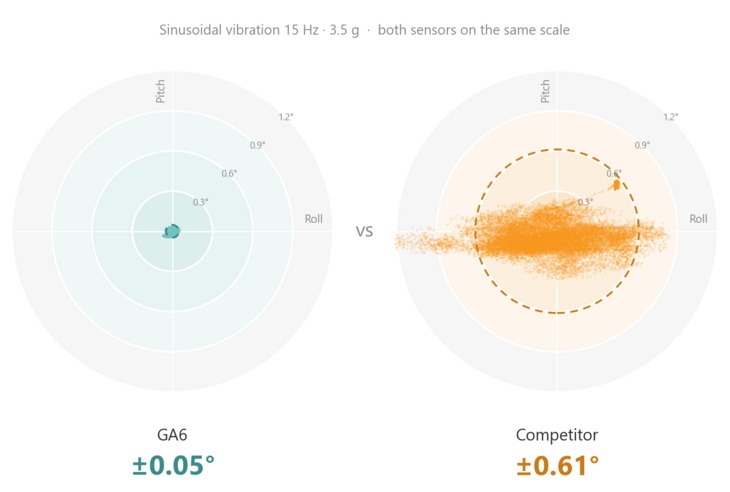
Streuung von Pitch und Roll bei sinusförmiger Vibration (15 Hz, 3.5 g): GA6 56 im Vergleich mit einer Wettbewerbs-IMU

Robotertest: Pitch- und Roll-Ausgang einer GA6 56 und einer Wettbewerbs-IMU während einer dynamischen Roboterbewegung

Ihre Vorteile mit der Contelec-IMU auf einen Blick

  • Verlässliche Neigungswerte während der Fahrt, nicht erst im Stillstand
  • Stabile Signale auch bei Dauervibration
  • Fertige Neigungswerte direkt aus dem Sensor, über CANopen oder CAN J1939
  • Algorithmen, die wir auf Ihre Maschine und Ihr Bewegungsprofil abstimmen
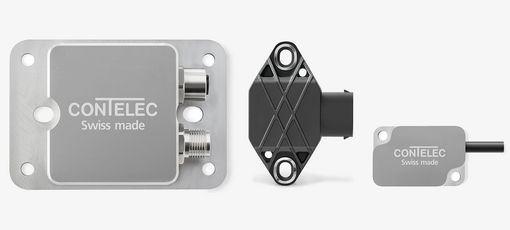
  • Bauformen ab 40 × 26 × 10 mm

Technische Daten

Die folgenden Werte gelten für alle Bauformen. Erweiterte Bereiche und angepasste Konfigurationen sind auf Anfrage möglich.


AusgabewertePitch, Roll
RohdatenBeschleunigung und Drehrate, je 3 Achsen
Genauigkeit statisch±0.05°
Auflösung0.001°
Max. Ausgaberate200 Hz
Ausgabebereich Pitch / Roll±180° / ±70°
Messbereich Beschleunigung±8 g, optional ±15 g
Messbereich Drehrate±300 °/s
Schockfestigkeit100 g
Betriebstemperatur−40 °C bis +85 °C
Versorgungsspannung9 bis 35 V DC
SchnittstellenCANopen, CAN J1939

Unsere Verkaufsargumente

Anwendungen

Die IMU-Neigungssensoren von Contelec sind für mobile Arbeitsmaschinen ausgelegt, bei denen die Neigung während der Bewegung gemessen werden muss. Typische Einsatzbereiche sind Krane und Hubarbeitsbühnen, Bagger und Baumaschinen, Spritzgestänge in der Landtechnik sowie autonome Fahrzeuge in der Hafen- und Intralogistik.


Bauformen

Alle Bauformen arbeiten mit derselben Sensorik und demselben Algorithmus. Sie unterscheiden sich in Gehäuse, Abmessungen und Anschluss.


TypGehäuseAbmessungenAnschlussDownloads
GA6 10Aluminium40 × 26 × 10 mmKabelPDF
3D
GA6 26Kunststoff54 × 41 × 22 mmDT-SteckerPDF
3D
GA6 32Kunststoff48.4 × 38.3 × 10 mmKabelPDF
3D
GA6 40Kunststoff79.5 × 57 × 20.8 mmMQS-SteckerPDF
3D
GA6 56Aluminium90 × 62 × 29.5 mm1 bzw. 2 × M12-SteckerPDF
3D 1× M12
3D 2× M12

Fragen und Antworten

Liefert die IMU auch einen Gierwinkel (Yaw)?

Die Drehraten um alle drei Achsen werden gemessen und ausgegeben, also auch die Gierrate (°/s). Ein absoluter Gierwinkel ist aus reinen Inertialdaten dagegen physikalisch nicht bestimmbar: Pitch und Roll sind langzeitstabil, weil die Schwerkraft als Referenz wirkt – für die Hochachse fehlt diese Referenz. Aus der Gierrate lässt sich eine relative Winkeländerung über kurze Zeiträume ableiten; für einen absoluten Gierwinkel ist eine externe Winkelreferenz erforderlich. Auf ein Magnetometer verzichten wir bewusst, da es im metallischen und motorisierten Umfeld unzuverlässige Werte liefert.

Diese Referenz können wir mitliefern. Winkelsensor und IMU laufen am selben CAN-Bus (CANopen oder CAN J1939). Auf Anfrage integrieren wir den gemessenen Drehwinkel kundenspezifisch in die Sensorfusion der IMU. So erhalten Sie Pitch, Roll und Gierwinkel absolut und driftfrei aus einem System.

Wann ist eine IMU die bessere Wahl als ein Winkelsensor?

Ein Winkelsensor misst den Winkel zwischen zwei Bauteilen und braucht dafür eine Drehachse, an die er mechanisch angekoppelt wird. Die IMU misst die Neigung gegenüber der Schwerkraft und wird direkt auf das Bauteil geschraubt. Sie eignet sich deshalb für Stellen ohne zugängliche Drehachse, etwa an Auslegern, Kabinen oder Fahrzeugrahmen, und für Nachrüstungen. Kupplung und Ausrichtung auf eine Welle entfallen.

Wo ein Relativwinkel oder der Gierwinkel gefragt ist, kombinieren wir beide Sensoren am selben CAN-Bus.

Kann die IMU in einer beliebigen Lage montiert werden?

Ja, die Montageorientierung kann per Parameter beliebig eingestellt werden.

Warum ist der Roll-Ausgabebereich auf ±70° begrenzt?

Die ±70° sind keine Sensorgrenze, sondern eine definierte Betriebsgrenze für eine robuste Pitch-/Roll-Ausgabe.

Intern wird die Orientierung der IMU als 3D-Rotation berechnet. Die Limitierung entsteht erst bei der Ausgabe als Euler-Winkel, also bei der getrennten Darstellung von Pitch, Roll und Yaw. In der Nähe von ±90° tritt bei Euler-Winkeln eine Singularität auf, der sogenannte Gimbal-Lock-Effekt. Dabei können Roll und Yaw nicht mehr eindeutig voneinander getrennt werden.

Für Anwendungen mit grösseren Neigungsbereichen können alternative Winkeldefinitionen oder applikationsspezifische Auswertungen eingesetzt werden.

Wie schnell ist die IMU nach dem Einschalten einsatzbereit?

Die IMU arbeitet ohne aktive Heizung und benötigt keine Aufwärmphase. Dank integrierter Temperaturkompensation liefert sie nach dem Einschalten innerhalb von 1.5 s (Standardeinstellung) gültige Neigungswerte, im gesamten Temperaturbereich von −40 °C bis +85 °C.

Von der Demo zur abgestimmten Lösung

Mit unserem Demonstrator zeigen wir Ihnen die IMU direkt bei Ihnen vor Ort. In einem Proof of Concept messen wir anschliessend gemeinsam mit Ihnen an Ihrer Applikation. Auf Basis dieser Messdaten stimmen wir den Algorithmus auf das Bewegungsprofil Ihrer Maschine ab.

Ingenieurberatung